
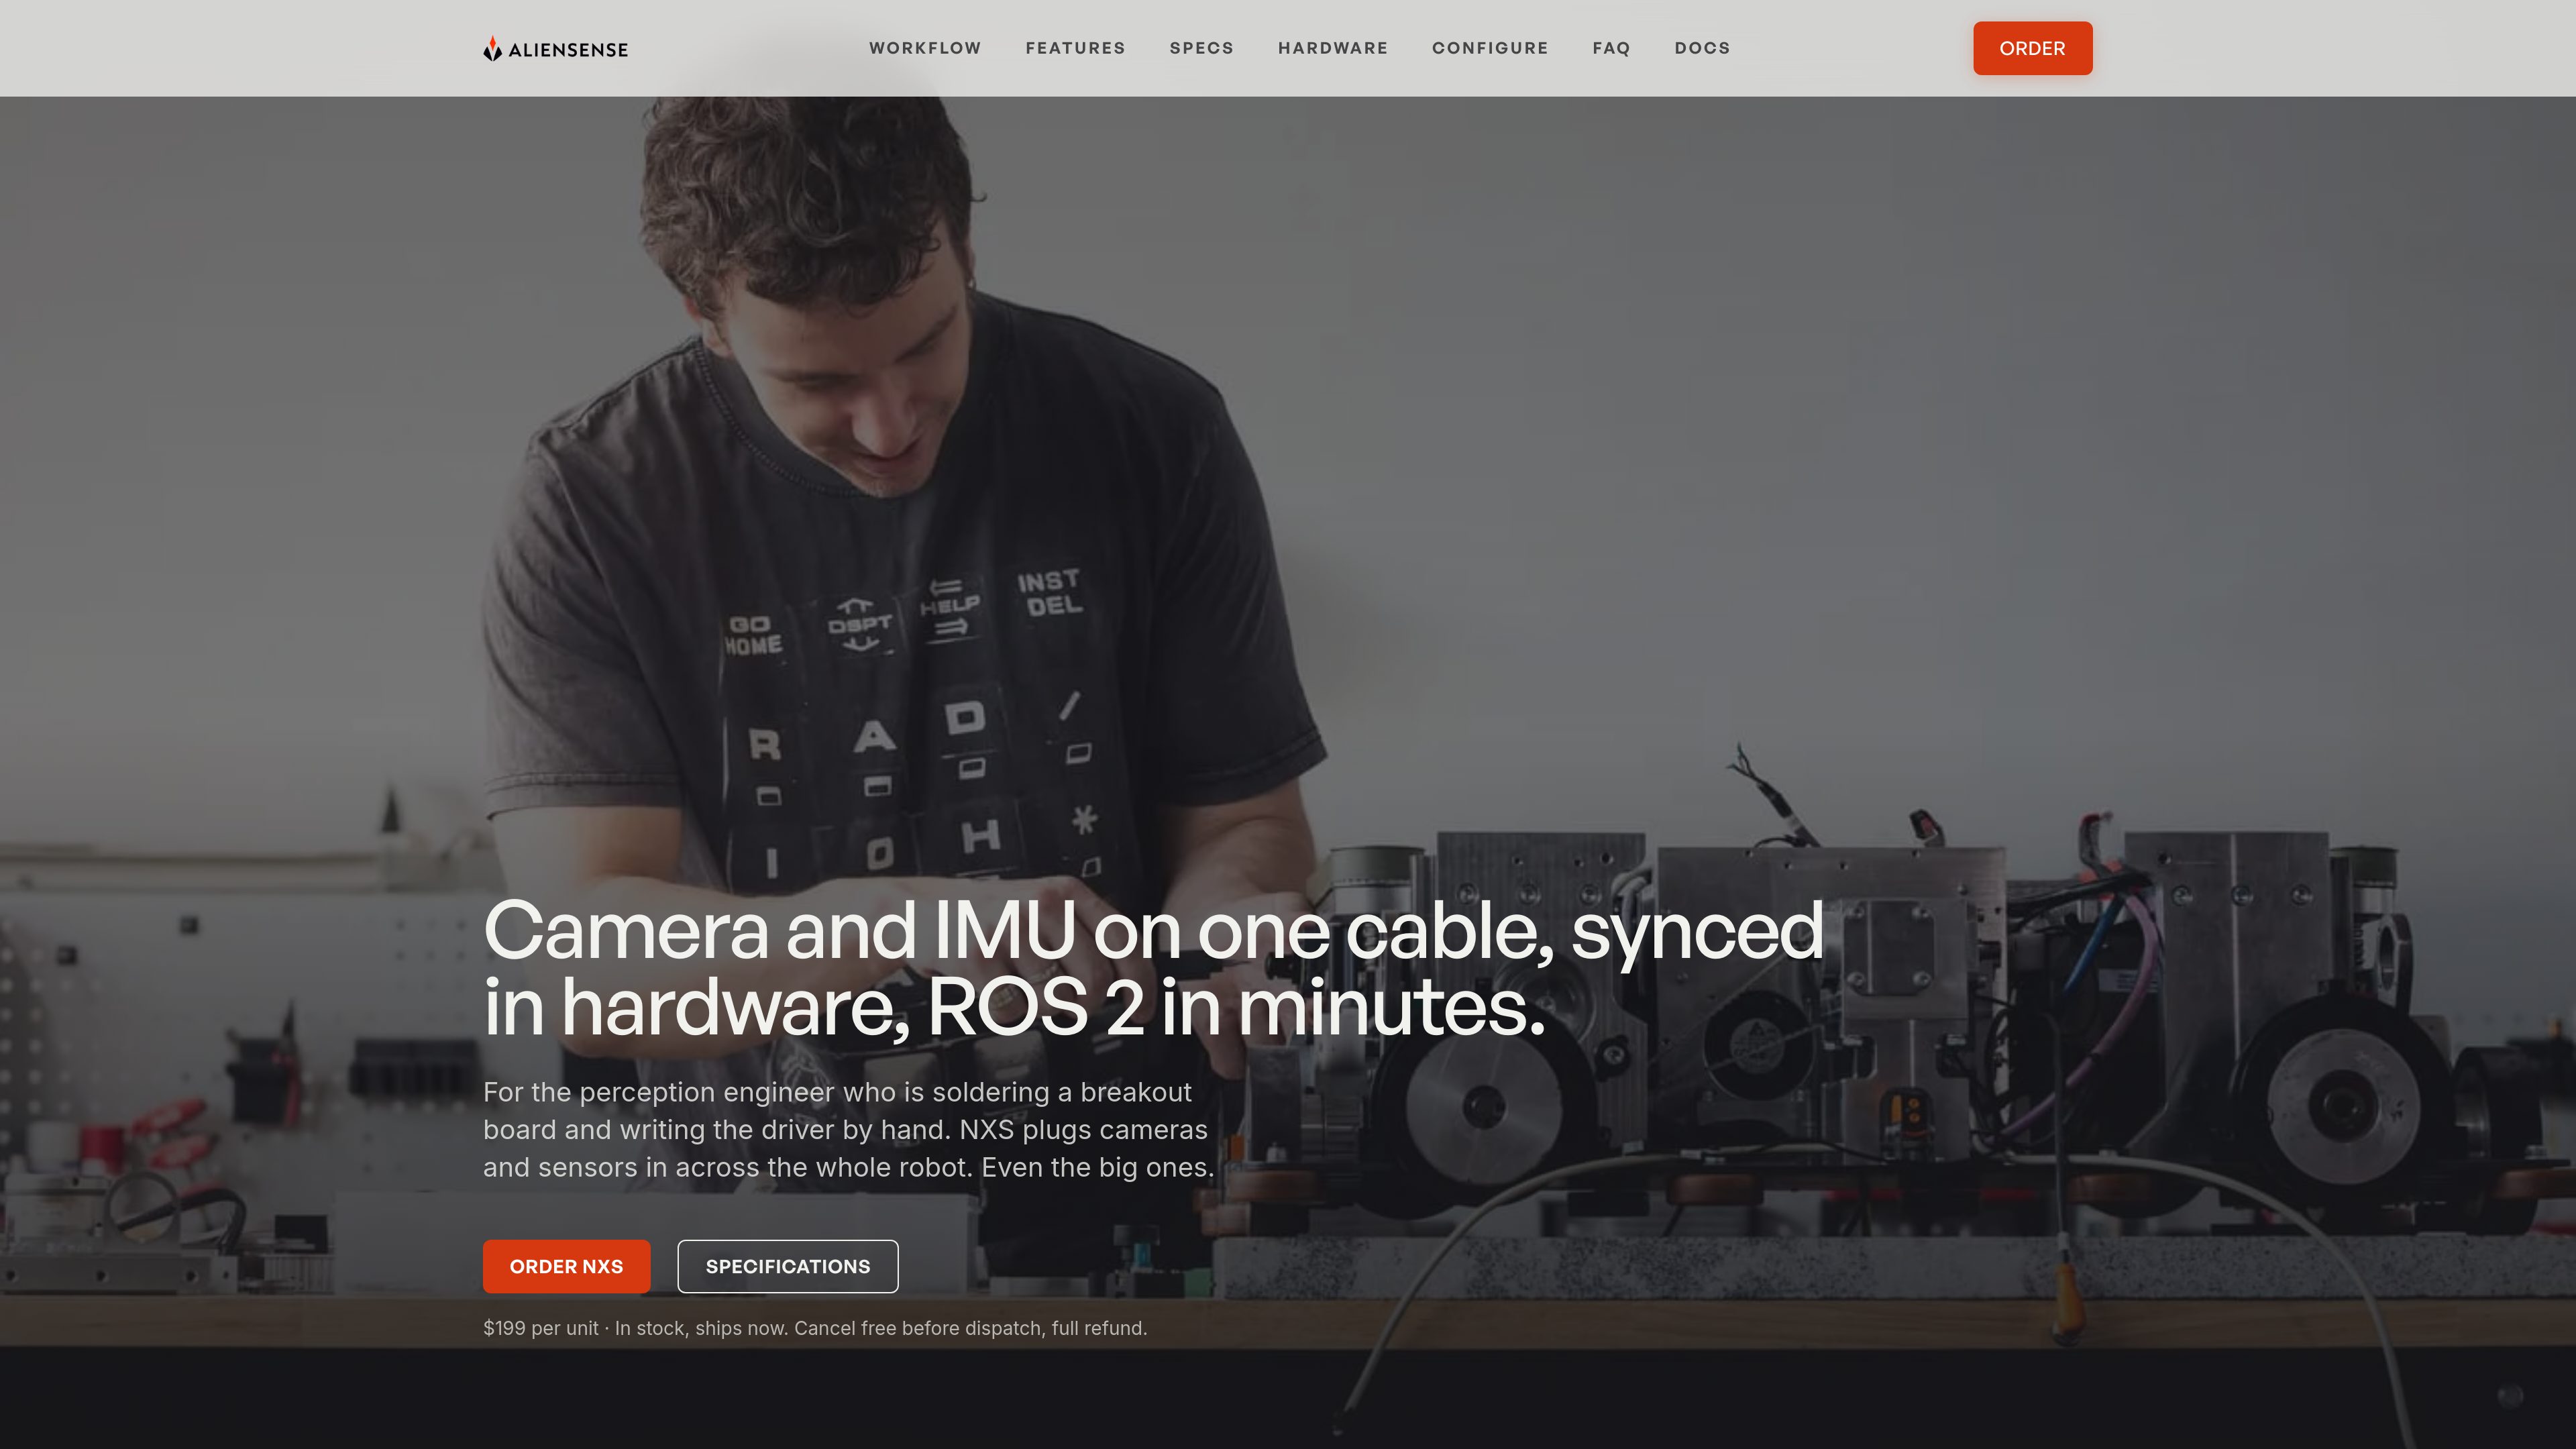
Enlace de cámara GMSL3/2 mediante coaxial
Un único cable coaxial FAKRA transporta vídeo multigigabit, alimentación a través del coaxial y datos de sensores I²C tunelizados a distancias de hasta 15 m.

Interfaz compacta para conectar cámaras y sensores a sistemas robóticos, con enlaces GMSL3/2, CAN-FD o serie, sincronización temporal y salida ROS 2 en el equipo anfitrión.
NXS es una interfaz compacta para conectar cámaras y sensores a un ordenador de percepción. Combina conectividad de cámaras GMSL3/2 con enlaces de sensores CAN-FD y serie, transportando datos de cámara, alimentación y datos de sensores a través del cableado distribuido del robot. En el equipo anfitrión, NXS expone los datos resultantes como temas de ROS 2, sin requerir un puente personalizado independiente para los flujos de trabajo documentados.
La placa está destinada a ingenieros de percepción que trabajan con prototipos de laboratorio, ordenadores periféricos y robots de mayor tamaño, donde las cámaras y los sensores pueden estar separados del sistema de cómputo. Proporciona sincronización temporal, comandos compartidos de configuración e inspección, y compatibilidad con mediciones de sensores en unidades físicas del SI. Los ejemplos documentados de equipos anfitriones incluyen kits de desarrollo Jetson Orin Nano y Orin NX, Raspberry Pi 5 y Pixhawk.
Un único cable coaxial FAKRA transporta vídeo multigigabit, alimentación a través del coaxial y datos de sensores I²C tunelizados a distancias de hasta 15 m.
Conecta sensores distribuidos mediante CAN-FD hasta 40 m o a través de una UART disponible. La interfaz CAN incluye un transceptor de grado automotriz y un nodo Cyphal.
Las muestras con marca de tiempo y los datos de secuencia ayudan a alinear, fusionar y reproducir las lecturas de cámaras y sensores en todo el robot, con una sincronización descrita como de precisión inferior a un milisegundo.
NXS convierte las lecturas de las cámaras y los sensores conectados en temas de ROS 2 en el equipo anfitrión, lo que permite al software de percepción y autonomía consumir los datos sin un puente personalizado en la configuración documentada.
La misma interfaz puede detectar, configurar, transmitir e inspeccionar los sensores conectados. Incluye firmware A/B firmado, reversión mediante watchdog y recuperación serie para recuperar nodos tras actualizaciones fallidas o interrupciones.
La placa acepta alimentación externa de 4,7–16 V e incluye un zócalo mikroBUS para acceder a placas Click compatibles, además de conexiones auxiliares para la placa y UART.
Conecta una configuración compatible de cámara y sensores a un portátil o a un sistema basado en x86, valida la disposición y traslada la configuración a un despliegue posterior en un robot.
Usa un kit de desarrollo Jetson Orin Nano u Orin NX con un deserializador compatible o un NXS Hub para recibir datos de cámara, mientras los sensores se conectan mediante CAN-FD o serie para trabajos de percepción basados en ROS 2.
Dirige los datos de cámara a través de un NXS Hub hacia la entrada MIPI de Raspberry Pi 5 y conecta los sensores mediante CAN-FD o una UART disponible al crear un sistema compacto de computación periférica.
Coloca cámaras y sensores en zonas remotas, extremidades, carcasas u otras ubicaciones de un robot de mayor tamaño. GMSL proporciona una única ruta coaxial para los datos de cámara y la alimentación, mientras que CAN-FD y la conexión serie admiten puntos de detección adicionales.
Usa la opción de equipo anfitrión Pixhawk documentada al integrar datos de cámaras y sensores conectados mediante NXS en una arquitectura robótica que incluye un controlador de vuelo Pixhawk.
La página del producto documenta los kits de desarrollo Jetson Orin Nano y Orin NX, Raspberry Pi 5 y Pixhawk como ejemplos de equipos anfitriones. Los sistemas Jetson pueden usar una portadora con un deserializador o un NXS Hub, mientras que la entrada de cámara de Raspberry Pi 5 se describe mediante un NXS Hub y MIPI.
Los máximos documentados son de hasta 15 m para el enlace coaxial GMSL3/2 y de hasta 40 m para CAN-FD. También se admite la conexión serie/UART, pero la información del producto proporcionada no especifica un límite de longitud del cable.
NXS publica los datos de cámaras y sensores como temas de ROS 2 en el equipo anfitrión. La página del producto también describe mediciones en unidades físicas del SI, junto con marcas de tiempo y datos de secuencia para la alineación y la reproducción.
El sitio menciona los módulos FRAMOS PixelMate C y FSM:GO, además de sensores sin encapsular compatibles, como IMX335, IMX296 e IMX568, cuando se utilizan con un adaptador de sensores FRAMOS FSA/FSM que expone PixelMate C. Debe comprobarse la compatibilidad de la combinación específica de cámara y adaptador.
NXS incluye firmware A/B firmado, reversión mediante watchdog y funciones de recuperación serie destinadas a mantener recuperables los nodos desplegados tras actualizaciones fallidas o interrupciones.
Los datos de tráfico son solo como referencia.

mastergo.com
Plataforma en línea para diseño de productos y colaboración en UI/UX, prototipado, sistemas de diseño y flujos de trabajo compartidos para equipos.

payflip.xyz
Aplicación de pagos y protocolo de enlaces de cobro para enviar dinero por correo electrónico, teléfono, nombre de usuario, código QR o enlace, con devolución automática de transferencias no reclamadas.
favenest.app
FaveNest es una biblioteca privada para guardar y organizar enlaces, notas, fotos y archivos en iPhone, iPad y Mac. Tu biblioteca se almacena en tu iCloud e incluye búsqueda, lectura sin conexión y exportación. FaveNest Pro ofrece organización opcional con IA en el dispositivo o mediante tu propia clave.

browser.arunbrahma.com
Nook es un navegador web minimalista para macOS que bloquea anuncios y rastreadores, ofrece modos de lectura y concentración, y guarda los datos de navegación localmente de forma predeterminada. Está pensado para disfrutar de una lectura más tranquila, sin extensiones, cuentas ni sincronización.