
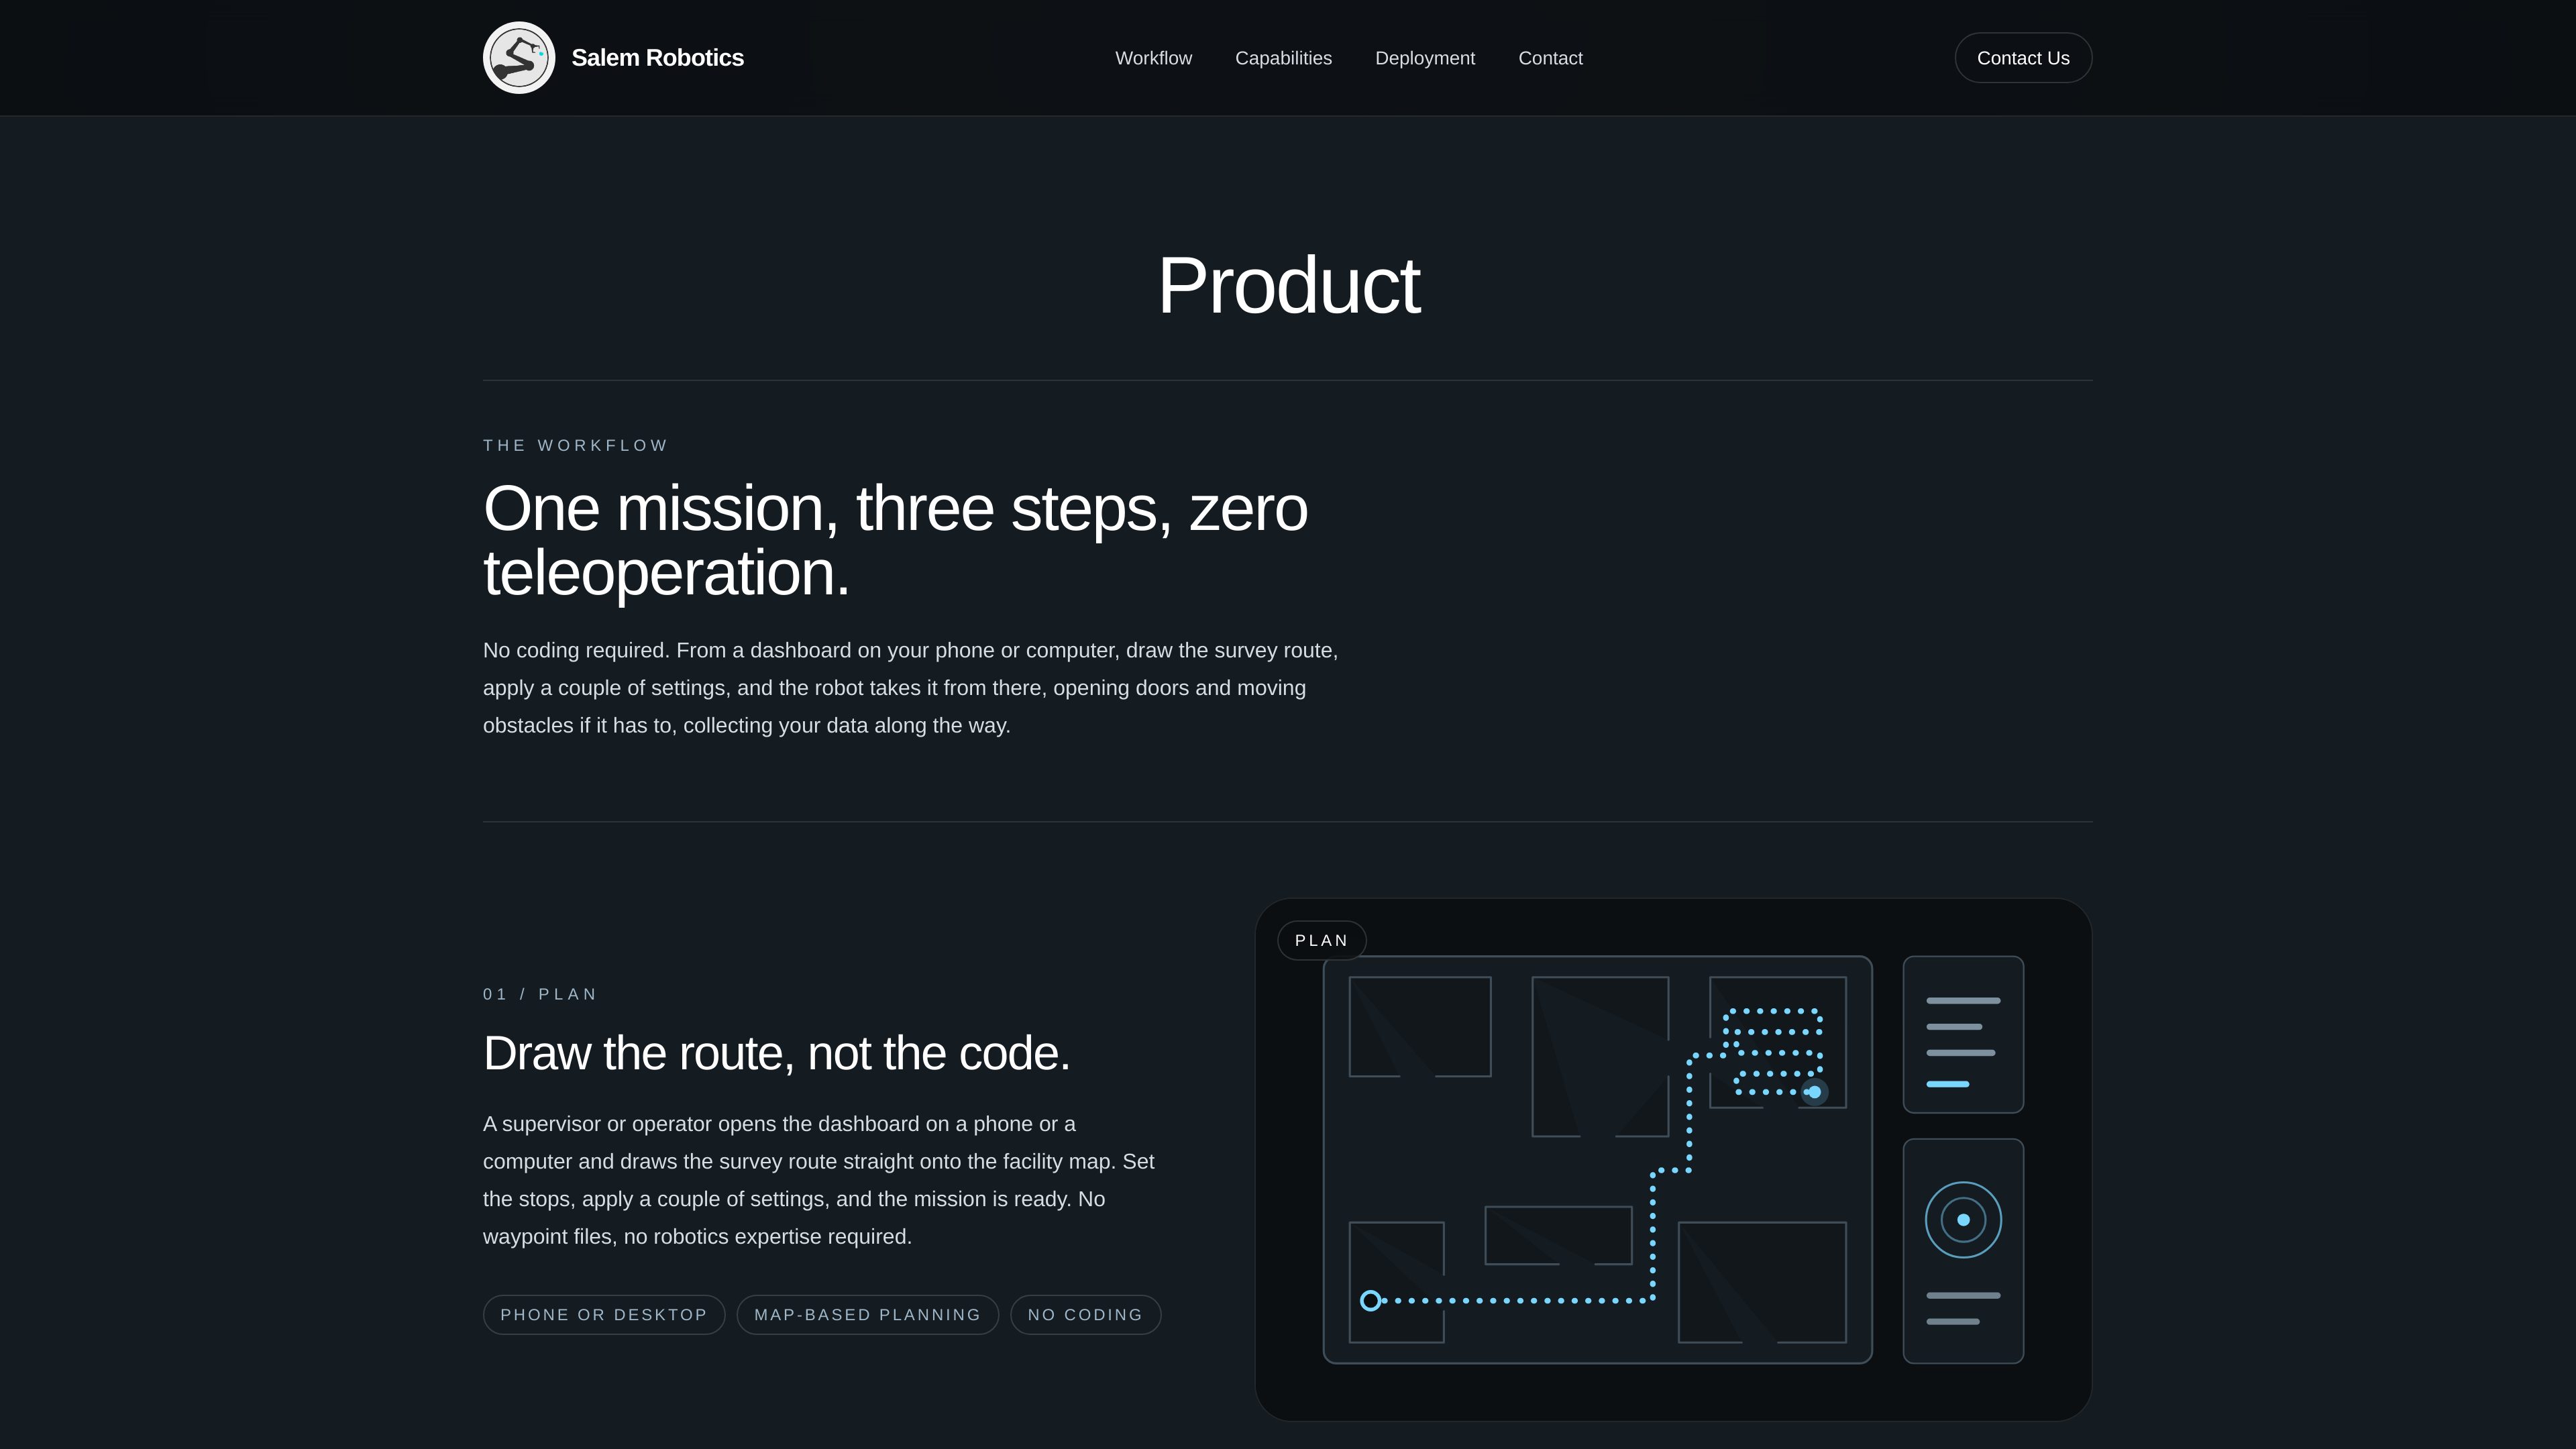
基于地图的任务规划
主管可以通过手机或桌面控制面板直接在设施地图上绘制测量路线,然后设置停靠点和任务参数,无需编写代码或准备航点文件。
Salem Robotics 是一款面向危险工业环境中自主巡检、测量与监测作业的软件平台。它将任务规划、机器人执行、数据采集和报告整合在一起,使主管能够定义路线,让机器人执行任务,并在任务结束时获得可供审阅的输出。
该工作流围绕三个阶段构建:规划、执行和报告。操作人员可以通过手机或桌面控制面板在设施地图上绘制测量路线,设置停靠点和少量任务参数,然后由机器人在无需远程操控的情况下完成任务。在执行过程中,据介绍,Salem 可处理开门、绕开人员和设备,以及在需要时移开障碍物等任务。
该平台面向以巡检为主的工作流,例如核设施巡检、辐射测量、LDAR、腐蚀检测、NDT 和温度测量。它旨在生成带时间戳且与空间位置关联的记录、热力图和 AI 辅助洞察,将读数映射回设施并支持合规审查。网站还表示,Salem 与硬件无关,可以部署在现有机器人系统上,也可以作为完整的 Salem 系统部署。
主管可以通过手机或桌面控制面板直接在设施地图上绘制测量路线,然后设置停靠点和任务参数,无需编写代码或准备航点文件。
机器人无需远程操控即可执行路线;据介绍,在任务期间,它能够处理门、障碍物,并绕开人员和设备移动。
该平台支持自主巡检、测量和监测任务,据介绍适用于核设施、辐射、LDAR、腐蚀、NDT、温度以及其他特定任务的数据采集。
每项任务结束后都会生成面向合规的报告,将读数整理为可供审阅的输出,而不是分散的现场记录。
读数会以热力图和其他具有位置关联性的产物形式映射回设施,从而更便于审查数据来源位置。
Salem 可以扩展工业设施中已在使用的现有机器人系统,也可以作为完整 Salem 系统的一部分进行部署。
团队可以自动执行重复性的巡检路线,否则就需要技术人员进入受限区域并手动记录结果。
网站将 Salem 定位用于核设施巡检和辐射测量工作流,在这些场景中,暴露限值、文档记录和路线可重复性都很重要。
设施可以使用该平台在同一次自主运行中采集特定任务所需的测量数据,例如腐蚀检查、NDT 数据、LDAR 读数和温度测量结果。
已经在现场部署机器人的组织可以添加 Salem 的自主能力和数据层,而无需替换现有硬件体系。
注重合规的团队可以使用该系统生成带时间戳且与空间位置关联的任务记录,这些记录比手写笔记或零散日志更便于审查。
不需要。网站称,操作人员可以通过手机或电脑在设施地图上绘制路线,并设置任务停靠点和参数,无需编程或航点文件。
可以。公司表示,该平台与硬件无关,可以扩展已在工业设施中运行的机器人系统。
网站介绍了面向合规的报告、与空间位置关联的读数、热力图以及用于标记潜在安全风险的 AI 洞察。
不是。网站称核设施是初始重点,但产品介绍也提到了 LDAR、腐蚀、NDT 和温度测量等相关危险工业应用。
没有。目前定价页面返回 404,因此从所提供的网站内容中无法获得定价和商业条款。
流量数据仅供参考。